雨林知识 · 捕食者行为
它的攻击速度不到百毫秒。它的眼睛是昆虫里罕见的立体视觉。它启发了至少一代仿生机器人。
螳螂(Mantodea 目)是陆地昆虫中极少数具有真正立体视觉与前肢瞬时捕食能力的类群。全球约 2400 种,中国境内约 140 种。它们的生存策略围绕三件事展开:伪装(crypsis 与 masquerade)、瞬时捕食(捕食动作可在 50-100 毫秒内完成)、以及少数物种演化出的侵略性拟态。这三件事也是它成为仿生学研究样本的根本原因——仿生机械手、立体视觉机器人与微型捕食机构的若干研究,都从螳螂身上提取过参数。
背景
一个靠”等”活下来的类群
螳螂是昆虫纲一个独立的目——Mantodea,与蟑螂同属蜚蠊总目(Dictyoptera),两者在数亿年前共享一个祖先。全球记录约 2400 种,分布于南北纬 40 度之间的温带与热带地区,热带雨林是其物种多样性最高的区域。中国境内有约 140 种,其中相当比例分布在云南、广西、海南等热带亚热带地区。
螳螂名字中的”螳”字在古汉语里本就有”伏击、守候”之意,这个命名精准捕捉到了它最核心的行为模式:极长时间的静止 + 瞬间的爆发式捕食。它不追击猎物,而是等猎物进入它的攻击范围。这是整个生物界”伏击型捕食者”(ambush predator)策略最清晰的样本之一。
伪装策略
Crypsis、Masquerade 与侵略性拟态
螳螂的伪装策略在生态学上可分为三个层级,常被混为一谈但机制不同。
Crypsis(隐藏型伪装):模仿背景环境,让自己”消失”。许多雨林螳螂体色与所栖息的叶片、树皮完全一致,静止时与背景融为一体——不被看见,就不会被捕食,也不会惊动猎物。
Masquerade(拟物型伪装):主动模仿一个具体物体,让掠食者或猎物把它错认成某种”无害/无关”的东西。枯叶螳螂(Deroplatys desiccata)身体结构模仿一片枯叶,叶脉、虫咬痕、甚至轻微的卷曲都被形态化——即使被看见,也会被判断为”一片叶子”而非”一只虫”。
侵略性拟态(aggressive mimicry):兰花螳螂(Hymenopus coronatus)是最经典的代表——它的腿节扩展成花瓣的形状,整个身体呈粉白色,站在适当的叶面或花枝上时与某些兰花科植物的花朵视觉几乎无差别。但它的策略不是被动的”骗过掠食者”,而是主动的”诱捕”——它通过拟态花朵,吸引那些以花蜜为食的传粉昆虫(蜜蜂、蝴蝶、食蚜蝇)前来,然后在猎物接近到攻击范围的瞬间出击。它骗的不是敌人,是食物。
侵略性拟态在整个动物界也相对罕见——螳螂是无脊椎动物中最清晰的样本之一。
捕食机制
50 毫秒的击发
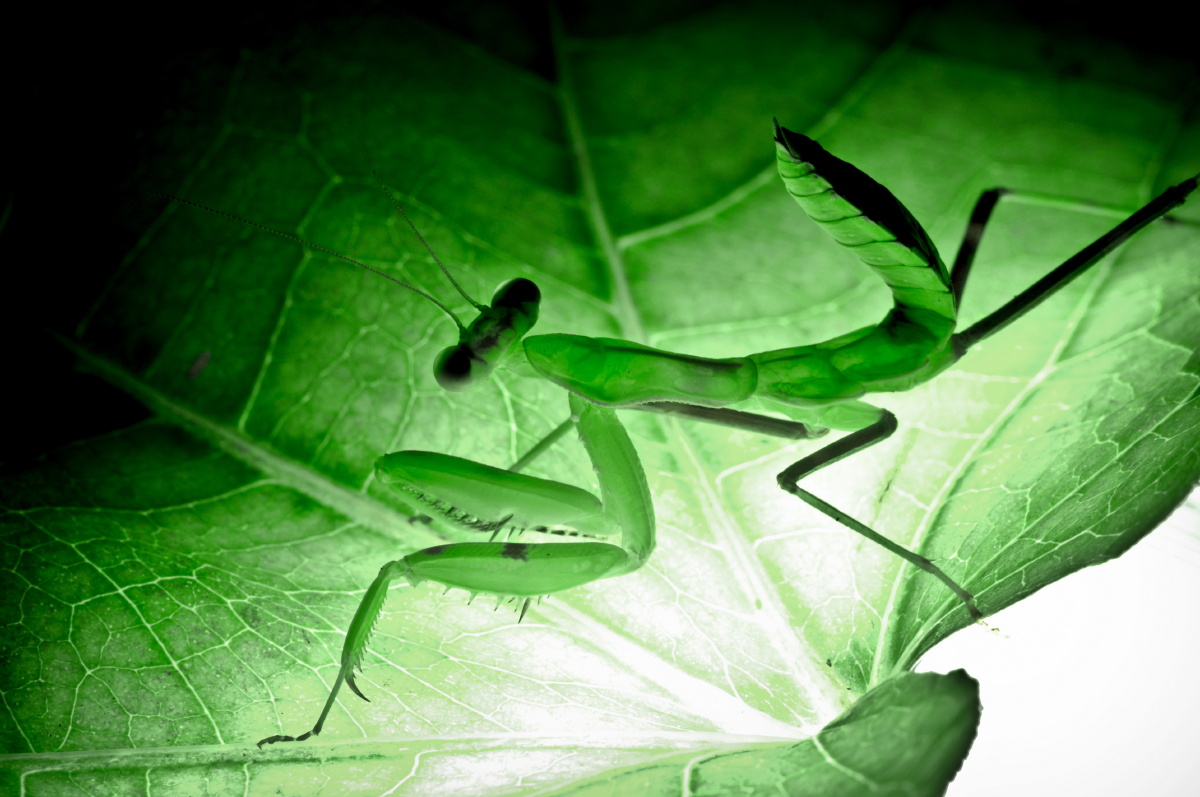
螳螂的前肢(捕捉足)是陆地动物中最快的捕食器官之一。
一次典型的捕食动作可以分为三个阶段:锁定(通过头部转动与双眼聚焦确定猎物位置)、瞄准(前肢举起,身体微调角度)、击发(前肢爆发性伸展并合拢,内侧的刺列夹住猎物)。整个”击发”阶段可以在 50-100 毫秒内完成——快到人类视觉几乎无法分辨。
实现这个速度的关键是前肢的生物力学结构。前肢基节(femur)内侧与胫节(tibia)内侧各有一排尖锐的刺(spine),当胫节折向基节时,猎物恰好被夹在两列刺之间,无法挣脱。这个”夹持 + 刺扣”的组合在仿生机械手领域长期是参考范本——它比单纯的夹具更能适应抓取不规则、湿滑或活体对象的任务。
据太阳鸟团队在西双版纳勐腊县的长期观察记录,雨季的雨林冠层下方是螳螂多样性最高的微生境,傍晚至夜间常可见多种螳螂在叶面上保持长时间捕食姿态——这是雨林里”静止动物”最密集的时间窗口。
感知维度
昆虫中罕见的立体视觉
螳螂拥有昆虫中罕见的真正立体视觉(stereopsis)——它的两只复眼之间有一定距离,大脑能通过两眼图像的视差计算物体的距离。这是绝大多数昆虫不具备的能力,因为大多数昆虫的复眼结构主要用于运动感知而非深度感知。
2016 年英国纽卡斯尔大学的研究团队通过给螳螂佩戴微型 3D 眼镜(在实验中给螳螂贴上红蓝立体镜片)证实了螳螂确实具有立体视觉,相关研究发表在《Scientific Reports》上。更有趣的是,其工作原理与人类的立体视觉有本质不同——人类主要依赖静止场景中的两眼图像匹配,而螳螂主要依赖动态场景中物体位置变化的时间差。
这一发现为”微型立体视觉”类机器人提供了低计算成本的参考模型。螳螂的大脑只有大约 1 毫米见方,却能完成实时距离判断——传统计算机视觉系统达到同样效果需要数量级更高的算力。
- 兰花螳螂
- 中文名「兰花螳螂」,英文名 orchid mantis,拉丁学名 Hymenopus coronatus,花螳科(Hymenopodidae)
- 枯叶螳螂
- 中文名「枯叶螳螂」,拉丁学名 Deroplatys desiccata,螳科(Mantidae)
- 中华大刀螳
- 中文名「中华大刀螳」,拉丁学名 Tenodera sinensis,螳科(Mantidae)—— 中国常见大型螳螂
- 所属目
- Mantodea(螳螂目),与蟑螂同属蜚蠊总目
- 全球物种数
- 约 2400 种;中国约 140 种
仿生学应用
从机械手到夜视机器人
螳螂的三类特征为现代仿生学提供了持续的研究样本。
前肢捕食机构:仿生机械手领域长期借鉴”夹持 + 刺扣”结构,用于抓取不规则、活体或湿滑对象——如水产加工、医疗器械、机器人农业采摘等场景。相关专利可追溯到 1990 年代。
立体视觉系统:如前所述,螳螂启发的低计算成本立体视觉算法在微型机器人与低功耗设备领域有持续研究——核心价值在于用极低算力完成实时深度判断,适用于无人机、水下探测器、便携设备等场景。
颈部旋转结构:螳螂的头部可以在身体不动的情况下旋转约 180 度——这对于一个外骨骼结构的昆虫是不寻常的,它启发了部分摄像头云台结构的设计思路。
繁殖与演化
关于「性食同类」的事实与误解
螳螂的”性食同类”(sexual cannibalism,雌螳螂在交配过程中或之后吃掉雄螳螂)是广为人知但常被夸大的现象。
真实情况是:这种行为在不同螳螂物种中发生频率差异很大,从几乎不发生到 50% 以上不等;在野外环境下的发生率通常显著低于实验室条件(野外雄螳螂有更多逃逸空间);并非所有雌螳螂都会这么做,雄螳螂也演化出了多种规避策略(如从后方接近、短时交配、交配后快速逃离)。
对雌螳螂个体而言,这种行为的演化逻辑在于营养补充——雄螳螂的身体可以为后代卵的发育提供可观的蛋白质;对种群层面,这不是”雌性残忍”而是雌性在能量约束条件下的策略选择。这个现象在动物行为学中是性选择理论的重要案例之一,不应被简化为伦理叙事。
与人类的镜像
「等」也可以是一种能力
绝大多数捕食者的生存策略是”追”——跑得更快、飞得更高、游得更远。螳螂的策略相反:极长时间的静止 + 极短时间的爆发。
赢的方法有两种:追得比别人快,或者等得比别人久。
这个认识在生态学之外同样有效——在很多竞争场景里,长期的”看起来什么都没做”配上关键时刻的瞬时爆发,比持续的高频行动更有效。
常见问题
关于螳螂,人们最常问的
Q:螳螂真的会吃雄螳螂吗?
A:会,但没你想的那么极端。性食同类在不同螳螂物种中频率差异很大,野外发生率显著低于实验室。背后的生物学逻辑是雌螳螂通过补充蛋白质支持后代卵的发育,不是”残忍”而是能量约束下的策略选择。
Q:螳螂有几种?
A:全球约 2400 种,中国境内约 140 种。热带雨林是螳螂物种多样性最高的区域,云南、广西、海南是中国螳螂物种最富集的地方。
Q:螳螂的攻击真的那么快吗?
A:一次完整捕食动作的”击发”阶段可以在 50-100 毫秒内完成,是陆地动物中最快的捕食机构之一,快到人类视觉几乎无法分辨。
Q:兰花螳螂是怎么骗猎物的?
A:它采取”侵略性拟态”(aggressive mimicry)——身体形状、颜色与某些兰花科植物的花朵视觉上几乎无差别,吸引传粉昆虫前来,然后在猎物接近到攻击范围的瞬间出击。它骗的不是敌人,是食物。
Q:螳螂有立体视觉吗?
A:有。螳螂是昆虫中罕见的具有真正立体视觉(stereopsis)的类群。2016 年英国纽卡斯尔大学的研究通过给螳螂贴上微型 3D 眼镜,证实了这一点。它的立体视觉主要依赖动态场景中物体位置变化的时间差,机制与人类不同。
Q:在野外如何安全地观察这个物种?
A:螳螂依赖伪装,强行搜寻容易破坏其姿态;观察时保持 1 米以上距离,不触碰;不要拨开叶片或摇动枝条;大型螳螂的前肢捕食刺对手指也可能造成轻微创伤;全程跟随受过训练的领队。
官网:sunbirddiscovery.com